🔥 文章· 机器人与装备
共 108 篇· 今日新增 1
两天挖出28个零日,机器人安全慌了
VicOne用AI辅助研究,不到两天在支撑Physical AI生态的软件工具链中发现28个零日漏洞,涉及Google、NVIDIA、Meta等维护的项目。本文

丑得离谱的Digit 5,凭什么先上岗
Agility Robotics发布Digit 5,创始人Jonathan Hurst坦承它笨重、不够优雅,离创业初衷很远。但恰恰是这台"不美"的机器,被定位为
机器人数据困境与务实路径
Figure AI、Sunday.ai 等公司重注'数据堆出通用机器人'的叙事,甚至催生了专门卖数据的公司。但数据量、数据类型、演示数据是否够用,全是开放问题。

Atlas换了只『不像手』的手
波士顿动力为Atlas重新设计了灵巧手:从实验室样机转向数万级量产,耐用、可靠、成本成了设计核心。这只不像人手的手,标志着人形机器人行业叙事从『能演示』切换到『
机器人订单涨25%,买单的换人了
北美机器人订单2026年Q3同比涨近25%,创年内最强单季,但推手从车企换成了半导体和生物制药;同期特斯拉在Fremont启动Optimus人形机器人生产。需求
中国一票,拦下软银54亿机器人豪赌
ABB作价54亿美元向软银出售机器人业务,被中国监管叫停后双方重启谈判,分拆出售、另寻买家、独立分拆成为三条出路。本文拆解交易卡壳的监管逻辑、软银的AI-机器人
机器人开始“合体”,AI大佬坐不住了
一周之内,JSK Lab演示两台机器人线缆连接合体为一台四轮机器人,波士顿动力任命前亚马逊AI掌门人Rohit Prasad为CEO。硬件模块化与AI人才空降同
脑梗抢救等不起,机器人替医生赶到
Remedy Robotics的N1血管介入机器人瞄准卒中急救的远程化:医生在几十公里外的控制台,借CT影像叠加和主从控制,操纵导管开进患者脑血管取栓。本文拆解
具身智能还没上岗,漏洞先上岗了
安全公司VicOne用AI辅助研究,不到两天挖出28个零日漏洞,波及Google、NVIDIA、Meta等维护的物理AI工具链。本文拆解漏洞为何不长在机器人本体
能干活之前,别跟人形机器人谈优雅
Agility Robotics 发布 Digit 5:23公斤负载、90分钟续航加9分钟快充,定位第一台能安全且经济地在仓库规模化干活的人形机器人。创始人 J
机器人很安全,除非输入在撒谎
移动机器人、协作臂、人形机器人的安全功能都已通过认证,但整套逻辑建立在“输入诚实”的假设上。一旦传感器读数、位置估计或停止信号被篡改,机器人会“完全按设计”地犯
人形机器人想打工,先解开这三个死结
翻跟头视频看腻了,人形机器人离真正上岗还差什么?Agility Robotics 的 Digit 5 给出一种答案:23公斤载荷、2.1米举高、20小时续航、贴
54亿美元的机器人生意,卡在中国门口
软银54亿美元收购ABB机器人业务因中国监管未放行而搁浅,双方重启谈判,面临拆分出售、另寻买家、独立分拆三条出路。本文拆解交易卡点的监管逻辑、软银的战略动机,以
两个机器人当场合体,这事比人形更野
IEEE Spectrum最新Video Friday里,东京大学JSK实验室的TwinX机器人演示了两个分体机器人通过线缆连接、对接合体成一台四轮机器人的全过
机器人圈豪赌数据,没人知道要多少
机器人行业正把宝押在数据上:Figure AI、Sunday AI 重金投入,专门卖示教数据的公司应运而生。但需要多少数据、什么数据才重要、这条路通不通,三个问
机器人卖爆了,买单的换了一拨人
北美机器人订单三季度同比涨近25%,创2026年以来最强单季,但真正的看点不是涨幅,而是买单结构:半导体、生物制药首次与汽车并列为三大引擎,叠加特斯拉Optim
人形机器人不缺表演,缺的是工牌
后空翻视频刷屏,人形机器人真正上岗却步履蹒跚。Agility Robotics 的 Digit 5 给出车间思维的答案:举重 23 公斤、无围栏人机共存、单日运
别卷人形了,机器人开始合体
东京大学JSK实验室展示了两个机器人通过线缆连接、合体为一台四轮机器人的Twin-x演示。在人形机器人融资热潮之外,模块化与可变构型路线正在回潮。本文拆解这条路
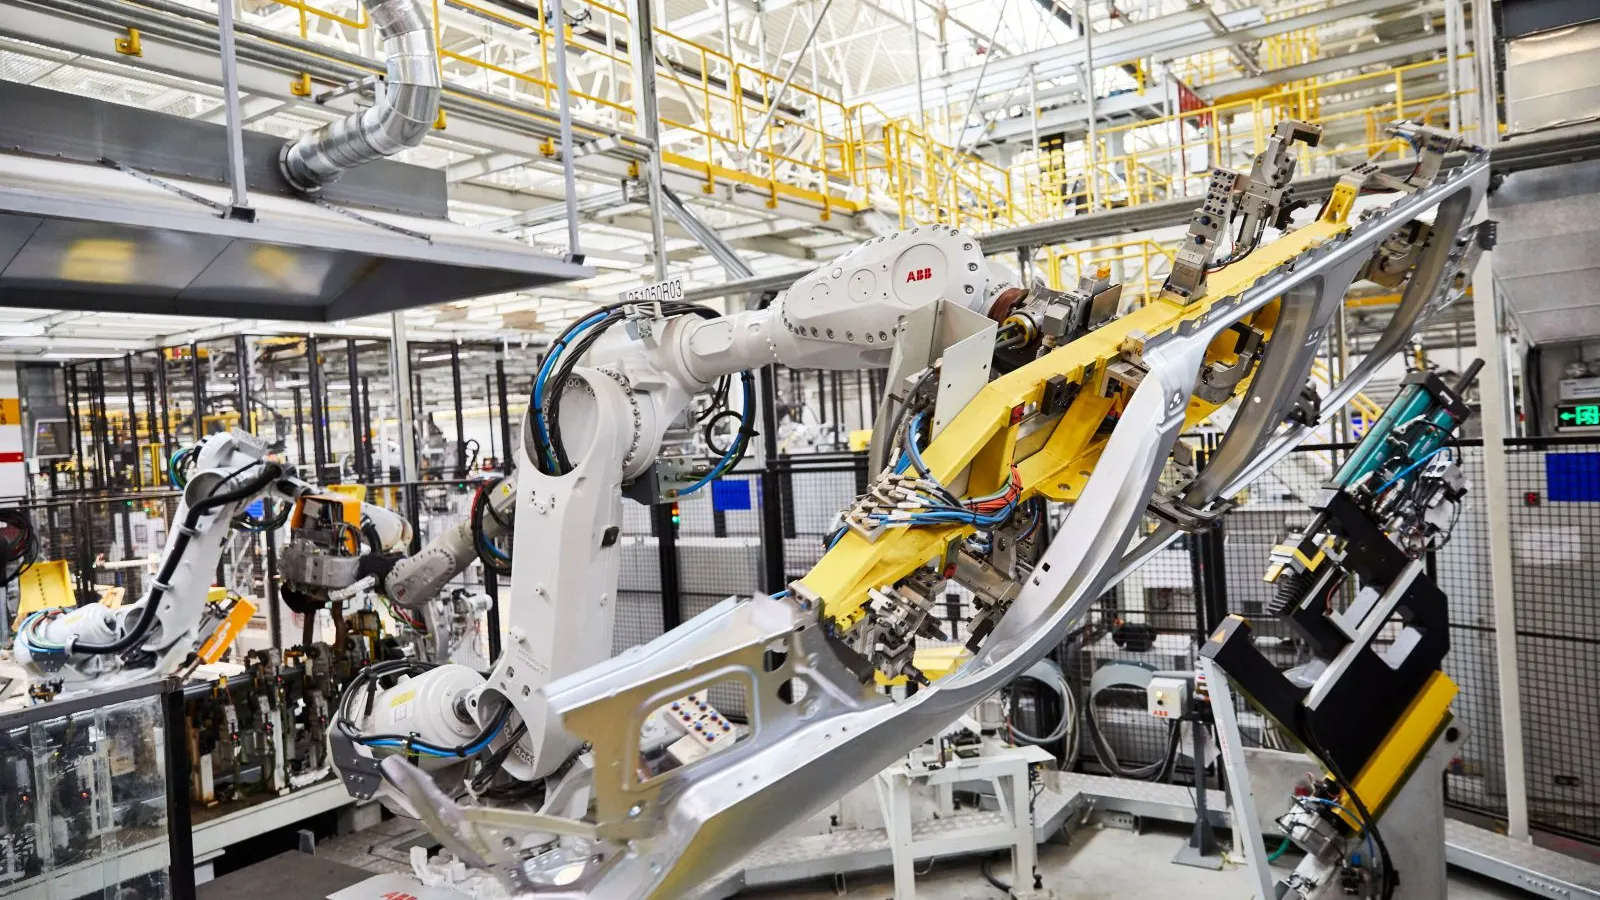
机器人狂补数据课,能毕业吗?
机器人订单暴涨25%,买单的换了人
129公斤的笨重,才是人形机器人的本事
这只断手会走路,还想抢机械臂的活
机器人,躲过了这轮关税?
232条款调查机器人与工业机械后,白宫没有立刻落刀,而是要求内阁先谈——这已是当月第二次。本文拆解'先谈不先罚'背后的算账逻辑,分析谁松了口气、全球机器人牌桌如
Alexa操盘手接管波士顿动力
两个小机器人合体,这不是变戏法
机器人订单爆了,买家却换了人
把围栏拆了,人形机器人才能上岗
一只会走路的手,把人形机器人问住了
波士顿动力把权杖交给大模型佬

机器人为什么开始玩合体了?
为了落地仓库,人形机器人放弃了梦想
机器人卖爆了,扫货的不是车企
传感器一说谎,机器人安全就破防
不空翻的人形机器人,反而先拿到了工牌
别再堆人形了,这只手自己会走
机器人顶流换帅:这回押的是AI
北美机器人订单暴涨25%,这次不靠汽车
北美机器人订单Q3同比增近25%,创2026年最强季度,驱动力从汽车单极转向半导体、生物制药、汽车三线共振;同期特斯拉Optimus在弗里蒙特投产并计划明年交付
机器人没坏,是传感器在撒谎
安全功能通过认证,不等于机器人真的安全。本文从VicOne在IEEE Spectrum提出的问题切入,拆解'输入被操纵'这一被行业长期回避的风险,梳理功能安全与
第一个敢和人并肩干活的人形机器人
Agility Robotics 发布 Digit 5:举 23 公斤、举高 2.1 米、每天干 20 小时、不用围栏就能和人共处。功率、安全、续航这个不可能三
机器人砍到只剩一只手,反而能干活
苏黎世联邦理工学院把一只现货机械手改造成了能靠五指步行的独立机器人,移动与操作共用一套执行器。本文从演示现场聊到产业账本:砍掉手臂和躯干之后,这类'具身手'在狭
会翻跟头之后,机器人开始补脑子
波士顿动力把CEO交给亚马逊AI老兵Rohit Prasad——一个做成过Alexa和Nova大模型的人。这不是普通换届,而是"物理AI"叙事对硬件叙事的接管:
机器人学会合体,产线逻辑要变
IEEE Spectrum Video Friday 展示的 TwiNX 项目里,两个长臂小机器人靠一根线缆对接,合体成一辆四轮移动机器人。这不只是趣味视频——
特斯拉把人形机器人搬上产线
Optimus 在弗里蒙特启动产线建设,马斯克称明年可能向客户交付。本文从产线、供应链复用、竞争格局与落地 ROI 四个角度,拆解特斯拉造机器人这件事为什么值得
会空翻的机器人一抓一把,能上班的有几个?
人形机器人翻跟头的视频满天飞,真正能上岗干活的却屈指可数。卡点在于力量、安全、续航构成的“不可能三角”。Agility Robotics 发布的 Digit 5
一只断手满地走,机器人圈坐不住了
苏黎世联邦理工学院把一只市售灵巧手改成了'手即机器人':五指步行、边走边抓。这不是万圣节彩蛋,而是对'底盘+臂+手'传统构型的一次正面拆解。本文从演示现场聊到窄
波士顿动力,把方向盘交给了AI
波士顿动力请来亚马逊AI元老Rohit Prasad出任CEO,这不是一次普通人事更替,而是人形机器人行业叙事从'机械炫技'切换到'物理AI'的分水岭。本文拆解

机器人玩起“合体”,产线逻辑要变了
IEEE Spectrum Video Friday 展示了 JSK Lab 的 Twinx:两个细长小机器人通过线缆连接,合体成一台四轮机器人。本文由此切入,
Digit 5 敢跟人挤一个车间了
Agility Robotics 发布 Digit 5,23 公斤举升、2.1 米举高、20 小时续航、无需围栏近距离作业,把功率、安全、续航这组互相打架的指标
会走路的“断手”,戳破人形泡沫
苏黎世联邦理工学院把一只现货机械手改造成能靠指尖走路、又能用手指操作的独立机器人。本文从工厂现场视角拆解:把“移动”和“操作”塞进同一套执行器,为什么戳中了传统
Alexa之父,接管波士顿动力
Amazon Alexa与Nova大模型的操盘手Rohit Prasad出任Boston Dynamics CEO,宣告'物理AI'时代的组织级押注。本文拆解这
当两台机器人决定合体
IEEE Spectrum Video Friday 放出东京大学 JSK Lab 的 TwiNX 演示:两台小机器人靠一根线缆对接,拼成一台四轮小车。本文拆解
机器人趴窝,往往先坏在这根线上
六轴机器人高速运动背后,线缆承受扭转、加速与碰撞的多重应力,成为产线非计划停机的隐形推手。本文从失效链条、停机成本账、三维拖链技术路线与产业格局四个维度,拆解这
不翻跟头的机器人,先把工作找了
Agility Robotics 发布 Digit 5,23 公斤举升、无围栏共处、日工作超 20 小时,正面回应功率—安全—续航的不可能三角;与此同时,物理
Alexa的“生父”接管波士顿动力
波士顿动力请来Alexa与Nova背后的Rohit Prasad执掌帅印,这家以舞蹈视频闻名的机器人公司正式把筹码押向Physical AI。本文拆解这次换帅背
两个机器人一拉手,单体智能叙事松动了
东京大学JSK Lab的TwinX项目演示了两个小机器人通过线缆连接与四肢互锁合成一台四轮小车,把机器人形态从出厂固化的参数变成运行时变量。本文拆解模块化重构路

人形机器人上岗,安全才是入场券
Agility Robotics 发布 Digit 5:举 23 公斤、够到 2.1 米、无围栏与人共作、日运行超 20 小时。本文拆解人形机器人力量—安全—续
波士顿动力,换了一位AI掌门
波士顿动力任命亚马逊AI老将罗希特·普拉萨德出任CEO,他曾主导Alexa规模化与Nova生成式模型。本文拆解这次换帅背后的行业信号:人形机器人竞争重心正从本体
当机器人开始学会「合体」
IEEE Spectrum Video Friday 展示了 JSK Lab 的 TwiNx:两个机器人经线缆对接合体为四轮车。本文拆解形态可重构机器人的形态经
人形机器人卷完空翻,开始卷安全
空翻视频看腻之后,人形机器人真正卡住上岗的,是力量、安全与续航三者互斥的工程三角。Agility Robotics 的 Digit 5 用 23 公斤举重、2.
一只没有胳膊的手,凭啥到处爬?
ETH Zurich软体机器人实验室把一只市售五指灵巧手改造成了能靠指尖行走、还能顺手按按钮拧阀门的独立机器人。这只'断手'背后,是机器人形态设计从模仿人形走向
波士顿动力,决定让AI当家人
波士顿动力宣布由前亚马逊AI负责人Rohit Prasad出任CEO,他曾主导Alexa规模化与Nova生成式模型。这不是普通换帅,而是人形机器人竞争从运动控制
Atlas换了只新手:机器人的手不学人了
波士顿动力为量产版Atlas重新设计了三指机械手,明确放弃对人类手型的盲目模仿。这背后是从研究硬件走向数万台级量产的设计逻辑切换:耐用、可靠、成本可控成为第一性
别再翻跟头了,机器人先学会打工
Agility Robotics发布Digit 5,以23公斤举重、2.1米举高、20小时以上连续作业和无围栏人机共区四项硬指标,回应人形机器人商业化的三角难题
波士顿动力为何请AI高管当家
波士顿动力任命前亚马逊AI负责人Rohit Prasad出任CEO,明确提出要开启『物理AI』的下一阶段。本文从公司三十余年三次易主的历史、Prasad的技术履